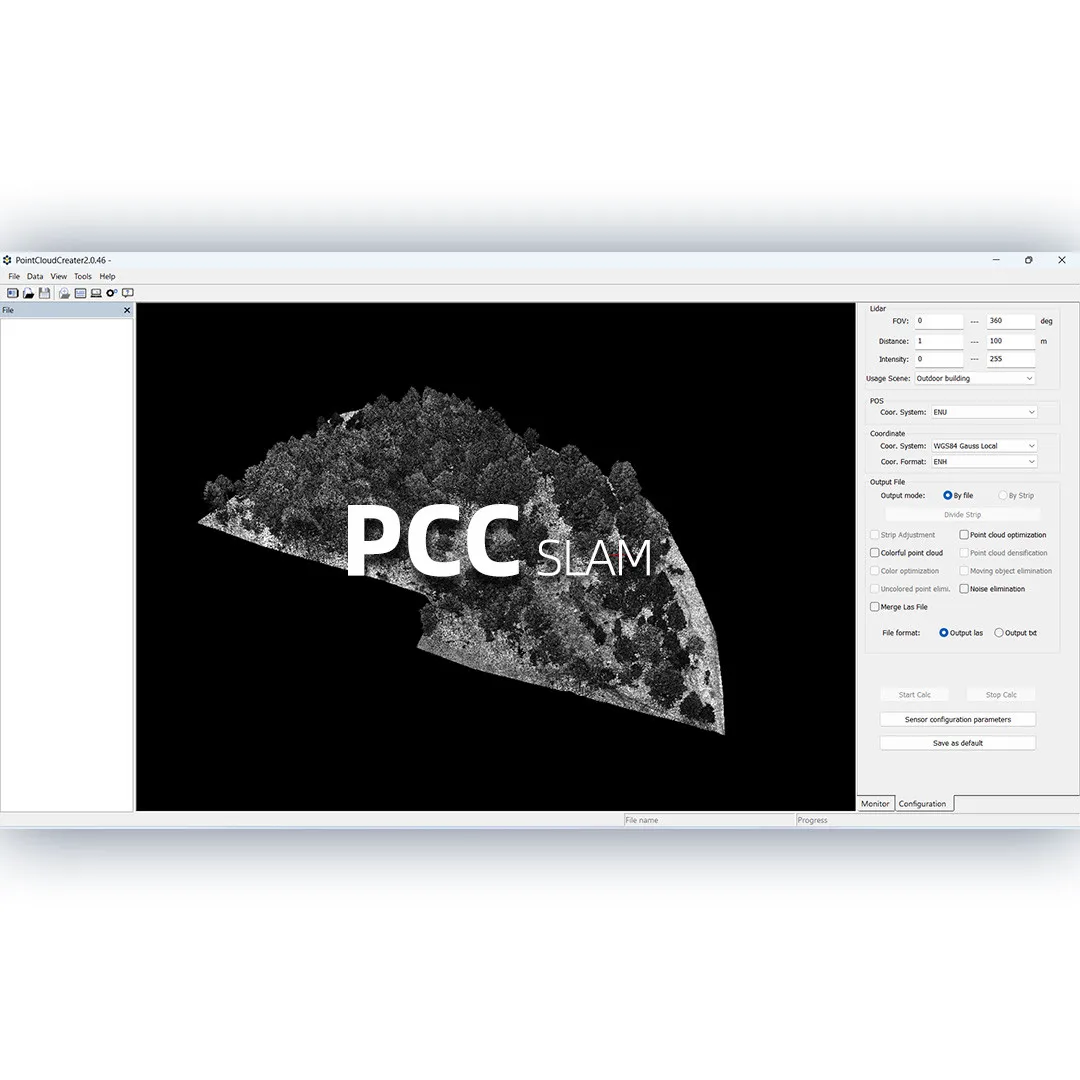
Software de preprocesare LiDAR
PointCloudCreater
Software care calculează traiectoria din datele GNSS și IMU și generează norul de puncte colorat, în format LAS, pentru LiDAR pe dronă, vehicul sau portabil.
Preț la cerere · ofertă pe configurație
- Precizie după ajustarea pe benzi
- 2–3 cm
- Formate de ieșire
- LAS, PT
- Versiune livrată
- 3.0, inclusă în preț
- Livrare
- ~14 zile lucrătoare
- Garanție
- 12 luni, extensibilă la 14
- Instruire
- La punerea în funcțiune
Pe scurt
PointCloudCreater este software-ul producătorului de preprocesare a datelor LiDAR. Decodează datele GNSS ale stației de bază și ale receptorului mobil, datele IMU și pe cele LiDAR, calculează POS-ul (poziție, orientare, viteză) și generează norul de puncte colorat și optimizat, în format LAS. Recunoaște automat datele brute și parametrii aparatului, iar proiectul se creează cu un singur clic. Ajustarea pe benzi aduce norul la o precizie de 2–3 cm. Versiunea 3.0 vine inclusă în prețul fiecărui sistem LiDAR din catalog; pagina producătorului descrie versiunile anterioare, 2.0.46 pentru nori de puncte SLAM colorați și 1.2.6, care exportă norul colorat în format PT.
Aplicații
- Scanare LiDAR din dronă
- Scanare LiDAR din elicopter
- Cartare mobilă pe vehicul
- Scanare SLAM portabilă
Specificații
Valorile sunt preluate din pagina produsului publicată de producător. Dacă ai nevoie de fișa tehnică completă, cere-o odată cu oferta.
Versiuni
- PointCloudCreater 3.0
- Versiunea livrată cu sistemele LiDAR din catalog, inclusă în preț
- PointCloudCreater 2.0.46
- Calcul de traiectorie și generare a norului de puncte SLAM colorat, cu ieșire LAS
- PointCloudCreater 1.2.6
- Achiziție, monitorizare și procesare a datelor LiDAR, cu ieșire a norului colorat în format PT
Funcții
- Calcul de traiectorie
- Soluție cu precizie centimetrică, din GNSS bază, GNSS mobil și IMU
- Ajustare pe benzi
- Nor de puncte cu precizie de 2–3 cm, georeferențiat prin datele POS
- Colorare
- Nor de puncte în culori reale, organizat pe benzi
- Filtrare
- După distanță, pe intervale de timp GNSS, după rază și pe linii laser
- Sisteme de coordonate
- Conversie automată în sistemul de coordonate ales
- Mod de lucru
- Timp real și post-procesare
- Automatizare
- Recunoaștere automată a datelor brute și a parametrilor; proiect creat cu un clic
- Achiziție (1.2.6)
- Configurare și monitorizare în timp real a sistemelor LiDAR și GNSS/INS
Formate și compatibilitate
- Ieșire
- LAS (2.0.46); PT colorat (1.2.6)
- Senzori LiDAR
- Livox, Riegl, Hesai
- Platforme
- Dronă, elicopter, vehicul, portabil
Ce intră în livrare
- Versiune de evaluare disponibilă la cerere
- Instruire la punerea în funcțiune
- Suport tehnic în România
Echipamentul se importă de la producător, în aproximativ 14 zile lucrătoare de la confirmarea comenzii. Termenul exact pentru configurația ta este cel din ofertă.
Prețul final depinde de configurație — platforma de montaj și pachetul software de postprocesare — și se stabilește după o scurtă analiză a proiectelor tale.
Compară cu
- PortabileRecomandat · 203G
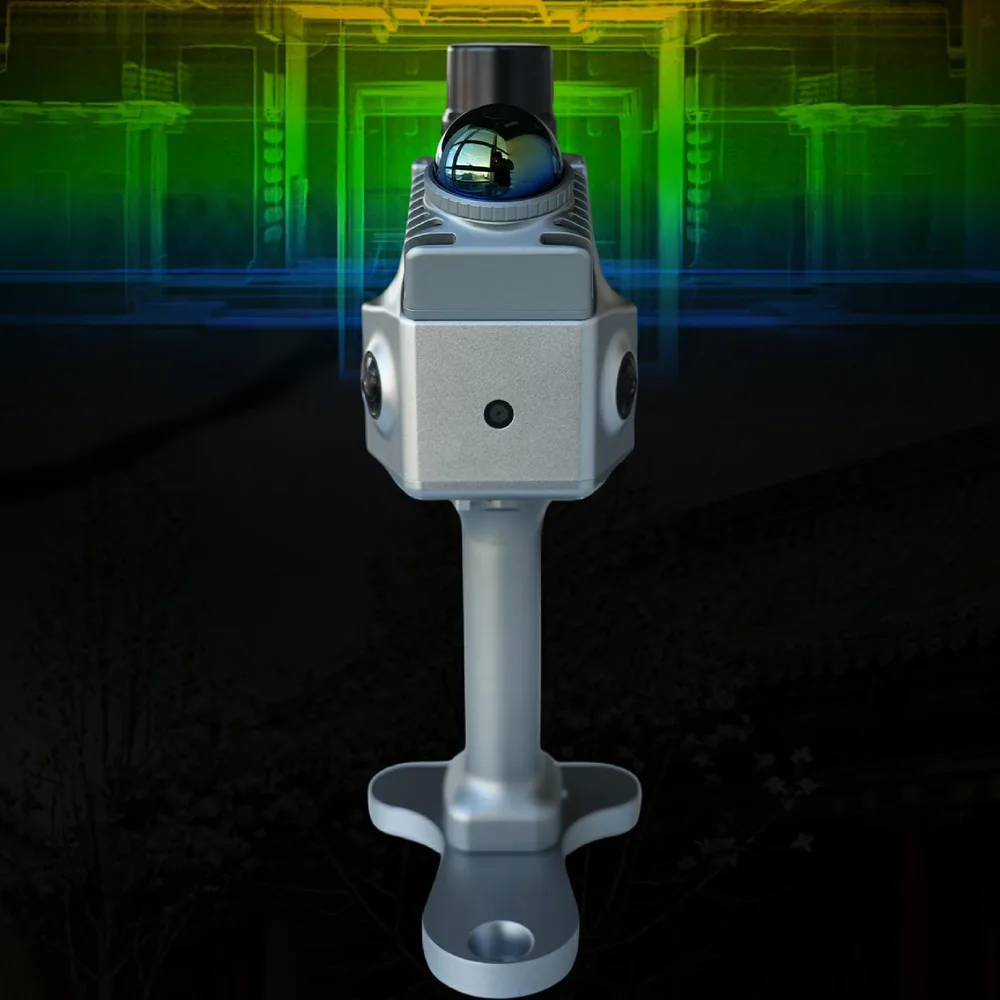
GS-203G
Scaner SLAM portabil
Scaner SLAM de 1 kg, cu senzor Livox Mid-360, precizie absolută de 3 cm, cameră pentru SLAM vizual și montaj portabil, pe rucsac sau pe vehicul.
- Precizie absolută
- 3 cm
- Greutate
- 1 kg
- Preț final
- 4.474 USD
- SoftwareGAH 5.0
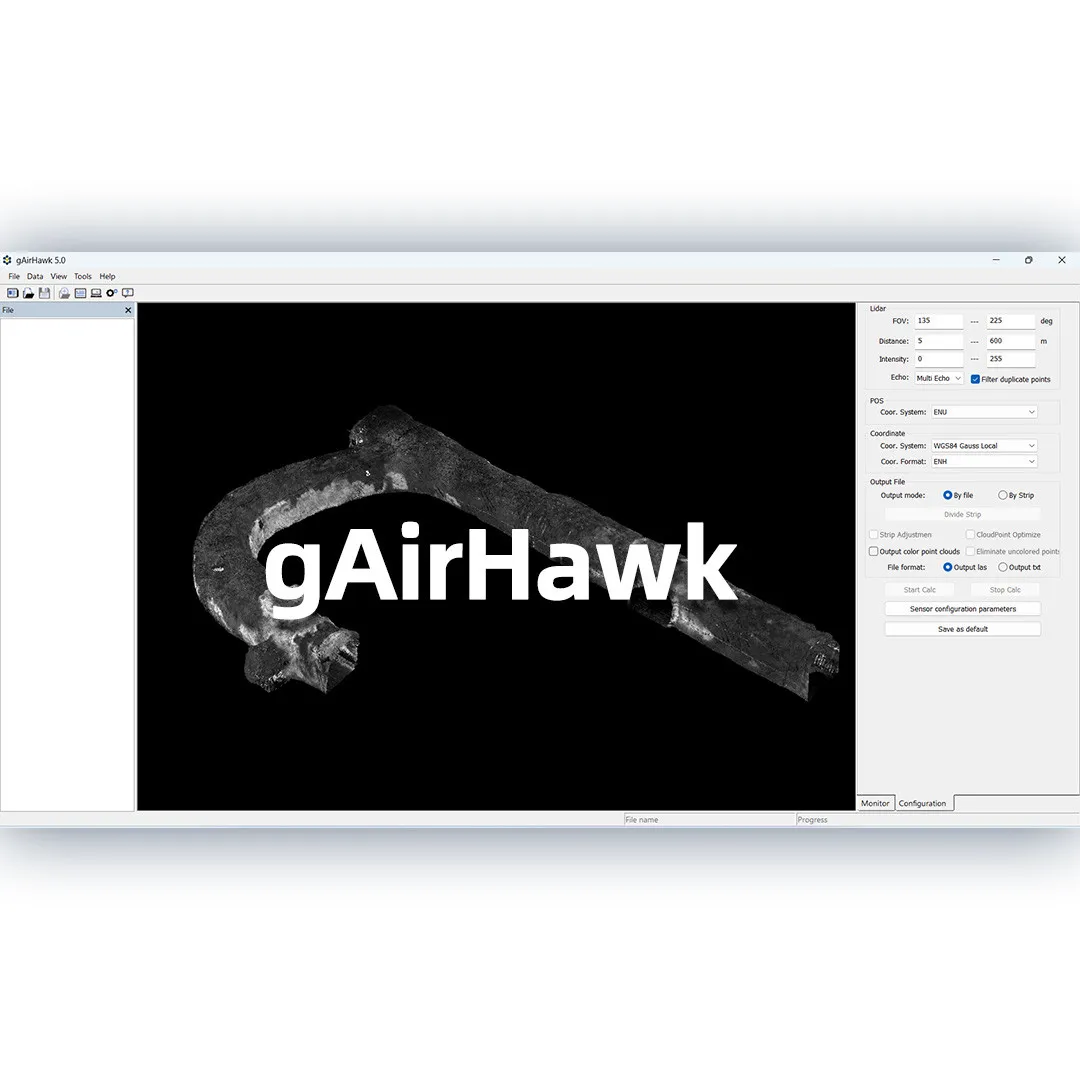
gAirHawk 5.0
Software de achiziție și preprocesare LiDAR
Software care configurează și monitorizează sistemul LiDAR în teren, apoi calculează traiectoria și norul de puncte cu o singură comandă.
- Versiune
- 5.0
- Sisteme de coordonate predefinite
- 4
- SoftwarePCA
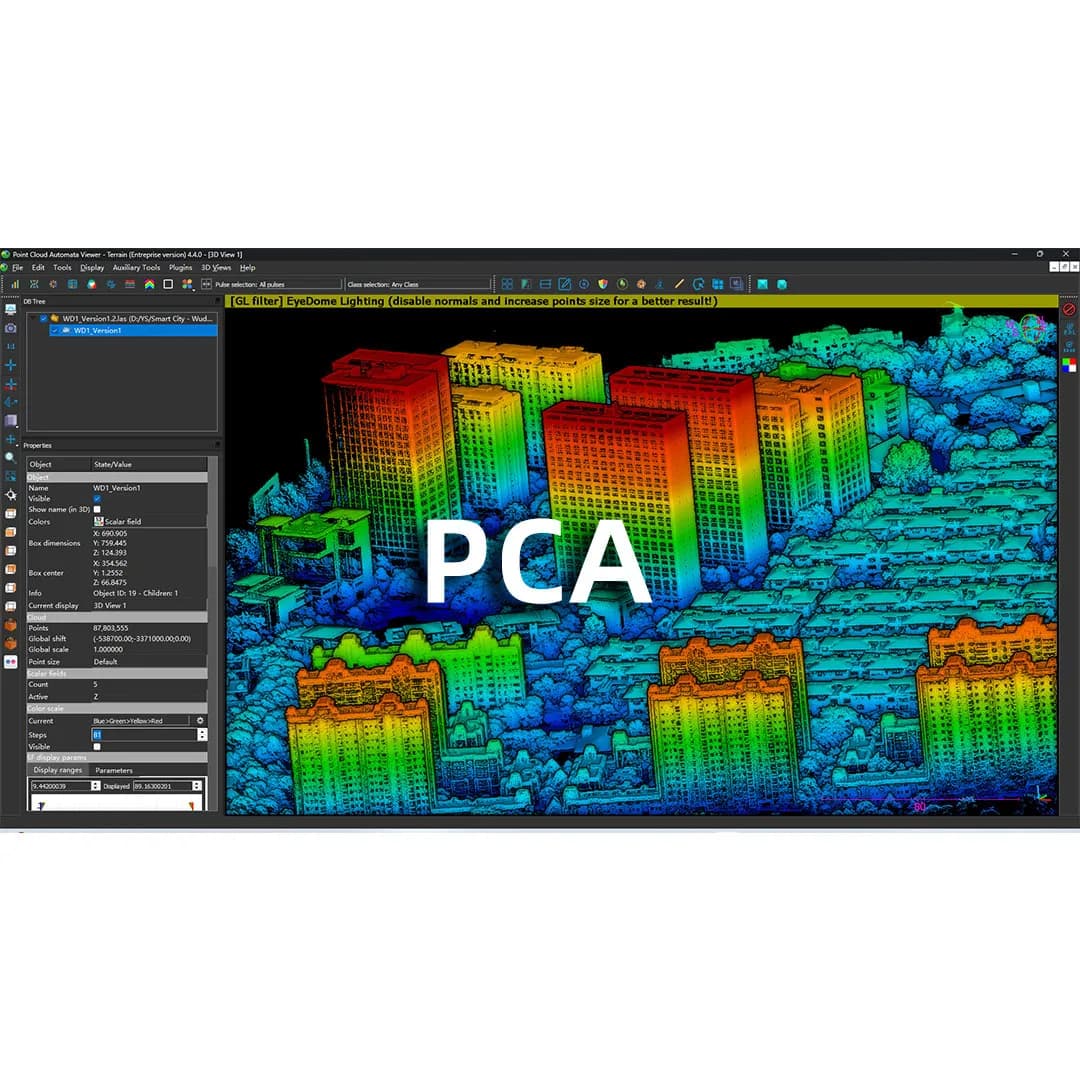
Point Cloud Automata (PCA)
Software de clasificare și postprocesare a norului de puncte
Software de postprocesare care filtrează și clasifică automat norul de puncte și segmentează arborii individual, cu intervenție minimă din partea operatorului.
- Procesare automată
- Filtrare, clasificare, segmentare arbori
- Componente
- PCA Toolbox · PCA Viewer
Ofertă pentru PointCloudCreater.
Descrie-ne lucrările și suprafețele pe care lucrezi. Revenim cu o ofertă completă, cu toate componentele incluse în livrare.